卓驭的“移动物理AI”战略,从根本上回应了智驾行业一个日益尖锐的问题:数据越多,模型就一定越强吗?
事实并非如此。路采数据记录的是“某一辆车在某条路上看到了什么”,是一种高度场景化、观测者依赖的单一视角记录。即便每天回传PB级数据,AI学到的也大多是场景记忆——在这条路的这个路口要这样走,在那个城市的那个匝道要那样并线。这种学习方式的致命缺陷在于:每到一个新场景、新车型、新国家,积累的数据全部作废,必须重新采集、重新标注、重新训练。
卓驭判断真正的壁垒在于AI对物理世界的理解深度。
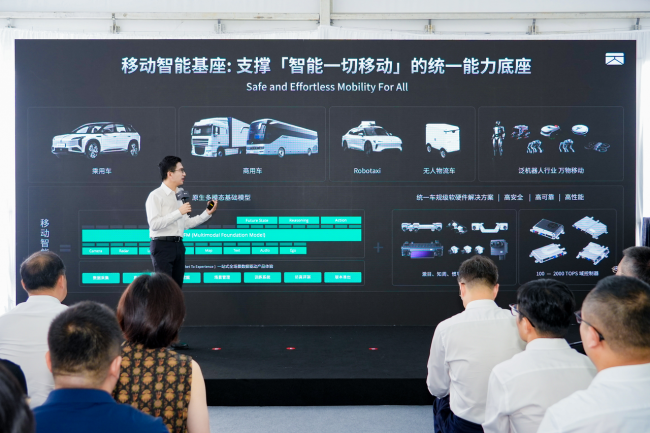
人类驾驶员之所以能在陌生道路上从容驾驶,不是因为见过那条路的每一种可能状态,而是因为理解物理世界的通用规律——几何如何延伸、运动如何演化、交互如何博弈。卓驭要做的,就是让AI具备同样的能力。
这一战略的技术支点是原生多模态基础模型。与常见的多模态拼接方案不同,该模型从预训练阶段就将视频、点云、雷达、惯导、地图等模态统一编码到同一表征空间,学习的核心不是场景记忆,而是物理规律本身——空间几何的变化规律、运动轨迹的演化规律、交互博弈的决策规律。
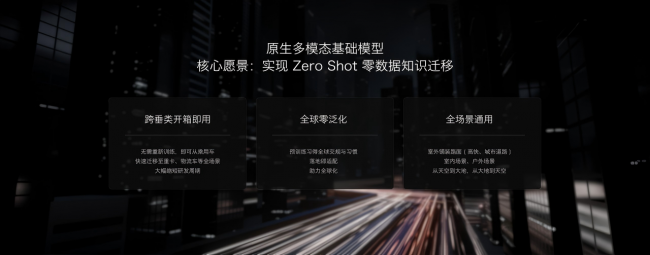
这套逻辑最直接的产出是迁移效率的质变。乘用车与重卡共享的是底层的物理认知,而非场景数据。卓驭从乘用车跨入重卡时,无需重新采集海量驾驶数据,只需补充车辆动力学参数等少量新信息,两个月内功能成熟度即达80%。
“智能一切移动”的真正含义也在于此:不是把同一套软件装在不同载体上,而是让所有移动载体共享同一套对物理世界的认知模型。卓驭正在构建的,是一套能理解物理世界通用规律的能力底座——智能驾驶只是它的第一个落地场景。